Rolling Shutter pada Pemetaan Drone: Memisahkan Eksposur dan Jeda Antarbaris
Kenali perbedaan eksposur dan jeda antarbaris pada foto drone, hitung perpindahan kamera, lalu tentukan informasi dan pengujian geometri yang perlu.
Foto yang tajam masih memerlukan pemeriksaan geometri
Ketajaman foto merupakan bagian penting pemeriksaan akuisisi drone, tetapi belum menjelaskan seluruh hubungan geometris dalam satu gambar. Pada rolling shutter, bagian sensor merekam cahaya pada waktu berbeda. Jika posisi atau orientasi kamera berubah sepanjang proses itu, baris awal dan baris akhir tidak menggambarkan satu pose kamera yang sama. Tepi objek dapat terlihat tajam pada tiap bagian gambar, sementara hubungan antarbagiannya menyimpang dari model satu proyeksi sesaat. Inilah alasan mutu fotogrametri perlu diperiksa melampaui tampilan visual.
Pembahasan ini berfokus pada selisih waktu antarbagiannya dan kebutuhan pemodelan, melanjutkan konteks blur gerak pada blog TechnoGIS. Rujukan primer mencakup makalah Vautherin dan rekan-rekan tahun 2016 serta penelitian Geert J. Verhoeven yang diterbitkan 12 Februari 2026. Keduanya dibaca untuk prinsip geometris dan definisi waktunya. Angka latihan berikut sepenuhnya buatan, bukan hasil pengukuran kamera tertentu atau jaminan akurasi pemetaan. Pemilihan parameter lapangan harus mengikuti dokumentasi peralatan dan rancangan pengujian proyek.
Definisikan waktu sebelum membandingkan spesifikasi
Waktu eksposur atau integrasi menyatakan lamanya setiap bagian sensor mengumpulkan cahaya. Dalam contoh sederhana per baris, semua baris dapat mempunyai durasi integrasi sama tetapi mulai pada waktu berbeda. Sebut jeda antara awal integrasi baris pertama dan baris terakhir sebagai T. Definisi yang eksplisit ini lebih berguna daripada hanya menyebut waktu baca sensor, karena istilah readout pada dokumentasi tertentu dapat mencakup tahapan elektronik lain. Pastikan besaran yang dibandingkan benar-benar menggambarkan perpindahan waktu pembentukan gambar.
Penelitian Verhoeven membedakan durasi integrasi, transit, pembentukan gambar, serta akuisisi yang juga memuat beban proses elektronik. Untuk model baris berurutan dengan durasi seragam, waktu dari awal baris pertama sampai akhir baris terakhir adalah T ditambah durasi integrasi. Interval antarfoto merupakan besaran lain. Memotret satu kali setiap beberapa detik tidak berarti semua bagian dalam setiap foto terekspos bersamaan. Informasi frekuensi pemotretan saja tidak cukup untuk menentukan jeda antarbagiannya.
Model waktu baris yang dapat dihitung ulang
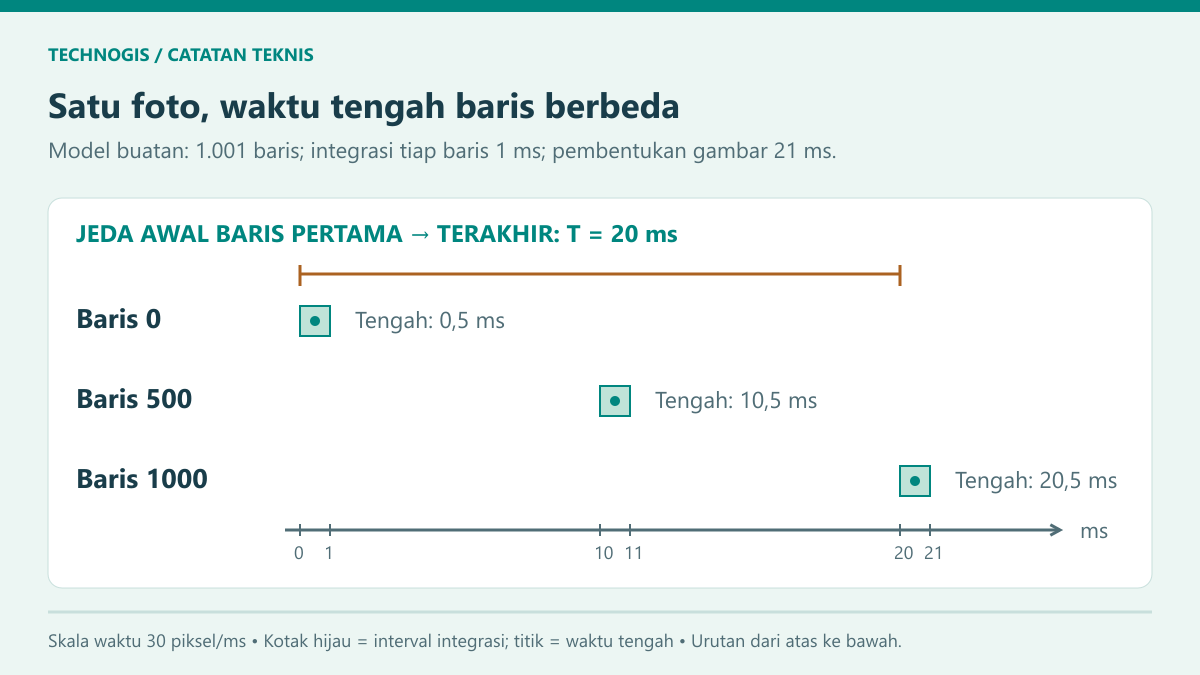
Anggap satu gambar buatan mempunyai 1.001 baris bernomor r=0 sampai r=1.000. Urutan integrasi bergerak dari atas ke bawah dengan jeda awal pertama-ke-terakhir T=20 milidetik. Durasi integrasi tiap baris adalah satu milidetik. Definisikan waktu mulai baris sebagai t_mulai(r)=r×20/1.000 milidetik. Waktu selesai adalah t_mulai ditambah satu milidetik, sedangkan waktu tengah adalah t_mulai ditambah setengah milidetik. Model ini sengaja sederhana dan tidak mengklaim seluruh sensor memakai urutan atau kecepatan pemindaian seragam.
Baris pertama mulai pada nol, selesai pada satu, dan mempunyai waktu tengah 0,5 milidetik. Baris tengah r=500 mulai pada 10, selesai pada 11, dan mempunyai waktu tengah 10,5 milidetik. Baris terakhir mulai pada 20, selesai pada 21, dan mempunyai waktu tengah 20,5 milidetik. Selisih waktu tengah baris awal dan akhir tetap 20 milidetik. Durasi pembentukan gambar pada definisi latihan adalah 21 milidetik, sehingga durasi satu milidetik tidak boleh dipakai seolah-olah mencakup seluruh gambar.
Perpindahan kamera selama transit dan selama integrasi
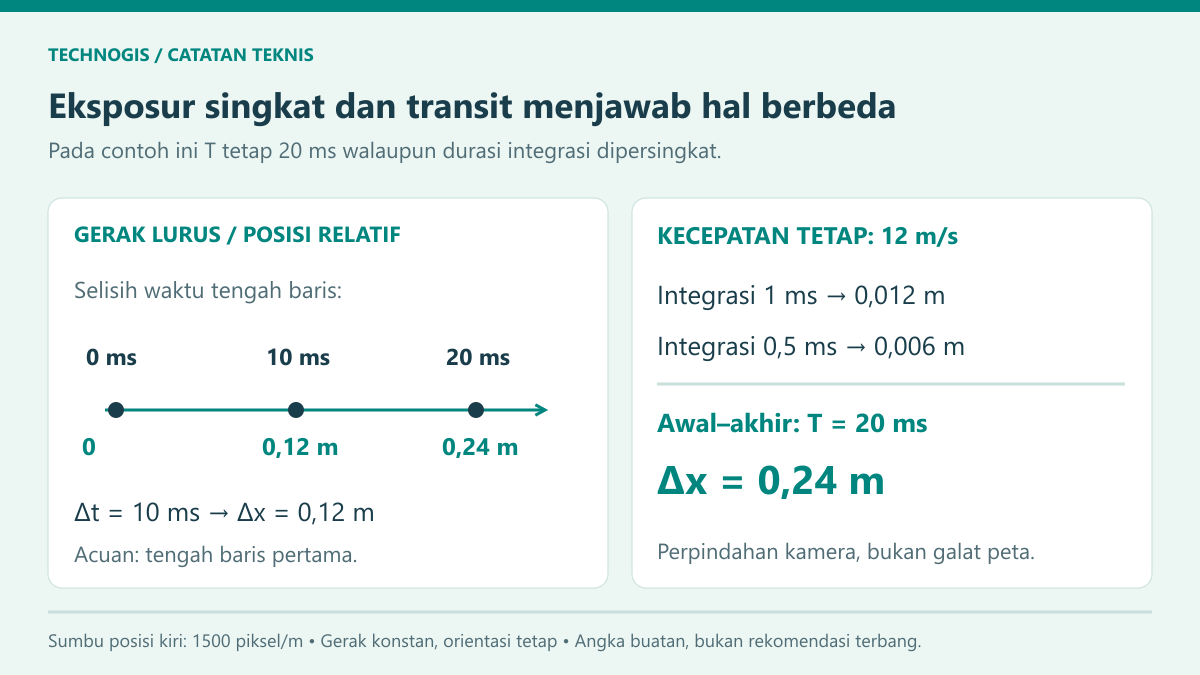
Untuk latihan gerak lurus berkecepatan tetap, gunakan kecepatan kamera relatif tanah 12 meter per detik tanpa perubahan orientasi. Selisih posisi antara waktu tengah baris awal dan akhir adalah 12×0,020=0,24 meter. Antara baris awal dan tengah selisihnya 0,12 meter, lalu bertambah 0,12 meter menuju baris akhir. Angka tersebut menyatakan perpindahan pusat kamera dalam model. Ia belum menjadi galat koordinat tanah, besar distorsi foto, atau ketelitian hasil ortofoto.
Selama integrasi satu baris yang berlangsung satu milidetik, pusat kamera bergerak 12×0,001=0,012 meter. Jika durasi integrasi dipersingkat menjadi 0,5 milidetik sementara T tetap 20 milidetik, perpindahan selama integrasi turun menjadi 0,006 meter. Namun selisih posisi antara waktu tengah baris awal dan akhir tetap 0,24 meter. Contoh ini memperlihatkan dua skala waktu yang perlu diperiksa terpisah. Kecepatan 12 meter per detik dipilih untuk aritmetika, bukan sebagai anjuran operasi drone.
Mengapa selisih posisi bukan langsung galat peta
Hubungan perubahan pose dengan lokasi piksel dipengaruhi arah gerak, orientasi kamera, bentuk medan, posisi fitur pada gambar, serta parameter internal kamera. Rotasi selama pembentukan gambar juga dapat mengubah arah pandang, bahkan ketika perpindahan pusat kamera kecil. Karena itu, membagi 0,24 meter dengan GSD lalu menyebut hasilnya sebagai galat peta akan terlalu menyederhanakan masalah. Dibutuhkan model proyeksi serta informasi gerak yang sesuai untuk menaksir pengaruhnya pada pengamatan dan hasil rekonstruksi.
Makalah Vautherin dan rekan-rekan menjelaskan pemodelan posisi serta orientasi sebagai fungsi waktu pada rolling shutter. Pengujian mereka menunjukkan manfaat model yang sesuai pada kondisi data yang diteliti. Hasil penelitian tahun 2016 itu tidak dipindahkan menjadi klaim peningkatan akurasi untuk semua kamera masa kini. Setiap kumpulan data tetap perlu diuji. Parameter gerak yang bertambah dalam pengolahan juga membutuhkan dukungan pengamatan memadai; memilih nama model tanpa mengevaluasi hasilnya tidak menggantikan pemeriksaan kualitas.
Mode kamera dan parameter yang perlu dicatat
Dokumentasikan kamera, mode pengambilan, dimensi foto, durasi integrasi, serta informasi transit yang benar-benar tersedia dari sumber tepercaya. Perubahan mode atau ukuran keluaran dapat berkaitan dengan mekanisme pembacaan yang berbeda, sehingga nilai dari mode lain tidak boleh langsung diasumsikan berlaku. Jika informasi T tidak tersedia, tulis sebagai belum diketahui. Jangan menebaknya dari waktu penyimpanan berkas, interval pemotretan, atau angka kecepatan rana. Catatan yang jujur lebih berguna daripada parameter tampak lengkap tetapi tidak memiliki dasar.
Jangan pula menyimpulkan bahwa label mekanis selalu berarti seluruh bidang terekspos serentak, atau bahwa label elektronik otomatis menjelaskan semua sifat waktu. Penelitian 2026 yang dirujuk membahas perbedaan mekanisme dan penamaan itu. Untuk pekerjaan praktis, minta definisi temporal mode yang dipakai dan kesesuaiannya dengan model pengolahan. Simpan pengaturan aktual bersama foto sumber. Bila konfigurasi berubah di tengah pekerjaan, tandai batas perubahan agar kelompok gambar dengan karakter berbeda tidak tercampur tanpa dokumentasi.
Merancang pemeriksaan sebelum mengolah seluruh wilayah
Pilih petak uji yang menyediakan fitur stabil dan titik pembanding independen. Rencanakan akuisisi sesuai prosedur operasional setempat, kemudian dokumentasikan gerak serta konfigurasi kamera. Jika tersedia beberapa pilihan model yang relevan pada perangkat pengolah, bandingkan hasil dengan masukan dan titik uji yang konsisten. Catat perbedaan koordinat, pola residual terhadap letak fitur pada gambar, dan perubahan bentuk permukaan. Jangan membandingkan dua hasil yang sekaligus berbeda data, parameter, dan titik acuan lalu mengaitkan semuanya pada rolling shutter.
Pemeriksaan sebaiknya mencakup lebih dari rata-rata residual pada titik yang ikut menyesuaikan model. Titik kontrol yang dipakai dalam penyesuaian dapat menunjukkan kecocokan internal, sedangkan titik uji terpisah membantu menilai hasil pada lokasi lain. Tinjau apakah pola kesalahan mengikuti arah jalur, posisi baris, atau bagian tertentu dari blok foto. Pola tersebut hanya petunjuk penyelidikan. Ketidaktepatan acuan, kalibrasi internal, pengikatan waktu, dan kualitas pencocokan juga perlu diperiksa sebelum menetapkan penyebab tunggal.
Batas kompensasi dan keputusan akuisisi
Mengurangi gerak selama jeda antarbagiannya dapat membantu pada kondisi tertentu, tetapi hubungan hasilnya tidak selalu linier karena translasi dan rotasi berperan bersama. Durasi integrasi pendek tetap berguna untuk membatasi blur selama pengumpulan cahaya, sementara kestabilan orientasi serta model waktu menjawab persoalan lain. Hindari menetapkan satu angka kecepatan, satu pengaturan rana, atau satu model koreksi sebagai resep universal. Tentukan kebutuhan keluaran terlebih dahulu, lalu gunakan pengujian untuk menilai apakah rancangan akuisisi telah mendukungnya.
Kompensasi geometris tidak menciptakan detail yang hilang akibat blur berat atau bagian medan yang sama sekali tidak terekam. Bila petak uji menunjukkan masalah yang tidak dapat dipertanggungjawabkan dengan pengolahan yang tersedia, tinjau kembali akuisisi dan kebutuhan pengulangan. Simpan hasil pembanding serta keputusan teknisnya. Untuk penerapan pada perangkat tertentu, periksa dokumentasi kamera serta dukungan model pengolahannya, kemudian lampirkan hasil uji pada data proyek.
Paket informasi untuk tim lapangan dan pengolah
Serahkan foto asli, daftar konfigurasi, definisi waktu yang diketahui, log gerak yang relevan, parameter model, dan hasil titik uji sebagai paket yang saling terkait. Jelaskan bila T belum diukur atau bila asumsi gerak tetap digunakan. Diagram waktu membantu tim membedakan durasi integrasi tiap baris, jeda pertama-ke-terakhir, serta interval antarfoto. Pembahasan blur gerak pada blog TechnoGIS dapat dipakai sebagai bacaan pendamping tentang satu bagian persoalan ini, sementara evaluasi geometri tetap memerlukan pengujian tersendiri.
Laman resmi TechnoGIS Indonesia menjadi konteks bidang foto udara, survei pemetaan, dan GIS dalam perencanaan pekerjaan. Saat membahas kebutuhan pemetaan drone, sepakati bukti mutu yang akan diserahkan dan cara memeriksanya. Foto yang terlihat baik merupakan awal pemeriksaan. Catatan waktu yang jelas, model yang sesuai, dan titik uji independen membantu menjelaskan apakah geometri hasil benar-benar memenuhi kebutuhan pengguna, serta kapan ketidakpastian masih perlu ditindaklanjuti sebelum data diterapkan pada pengukuran atau inventarisasi.
Bacaan terkait
Pelajari informasi terkait untuk menyesuaikan langkah di atas dengan kebutuhan tim Anda:
Leave a Reply
Want to join the discussion?Feel free to contribute!