Sudut Pindai LiDAR dan Sudut Datang Permukaan: Membaca Atribut LAS dengan Geometri yang Tepat
Bedakan sudut pindai pada LAS dari sudut datang terhadap normal permukaan, lalu baca contoh lereng dan jejak berkas tanpa menebak mutu titik LiDAR.
Satu atribut sudut tidak menceritakan seluruh pertemuan laser dan objek
Awan titik LiDAR dapat memuat atribut sudut pindai yang berguna untuk menelaah pengamatan. Angka itu sering dipakai untuk membandingkan bagian tengah dan tepi sapuan. Namun sudut pancaran terhadap vertikal sistem koordinat berbeda dari sudut datang terhadap permukaan setempat. Pada lereng, atap, atau dinding, arah tegak lurus bidang tidak selalu sejajar vertikal. Menyamakan dua sudut tersebut dapat mengubah tafsir tentang geometri pengamatan meskipun koordinat titik dan nilai atribut terbaca dengan benar.
Artikel ini disiapkan pada 20 November 2026 WIB dengan contoh bidang dan vektor sintetis. Tujuannya membantu pengguna data memeriksa definisi atribut, satuan, dan informasi tambahan yang dibutuhkan sebelum menafsirkan kondisi permukaan. Contoh bukan evaluasi suatu sensor atau hasil proyek. Tidak ada ambang sudut yang dinyatakan sebagai batas mutu universal, karena hubungan antara geometri, karakter objek, pengaturan akuisisi, dan hasil pengolahan perlu diperiksa pada pekerjaan yang sebenarnya.
Penjelasan NOAA tentang LiDAR, diperbarui 23 September 2026, menguraikan penggabungan jarak laser, informasi posisi dan orientasi, sudut pindai, serta kalibrasi untuk membentuk awan titik. Rangkaian itu memberi konteks bahwa satu atribut tidak berdiri sendiri. Untuk pembahasan sudut datang, arah menuju sensor dan bidang permukaan setempat masih perlu didefinisikan secara konsisten.
Baca versi LAS dan arti nilai yang dikembalikan pembaca
Spesifikasi resmi ASPRS LAS versi 1.5 R00 yang dibaca pada bagian definisi format menjelaskan Scan Angle sebagai bilangan bertanda int16_t untuk posisi sudut pulsa terhadap dimensi vertikal sistem koordinat data. Posisi ke bawah menjadi nol dan setiap kenaikan unit penyimpanan mewakili 0,006 derajat. Definisi ini dibahas pada format rekaman titik 6. Versi serta format rekaman harus dikenali sebelum aturan pembacaan dipakai; jangan menerapkan skala tersebut tanpa pemeriksaan pada atribut warisan yang mempunyai pengodean berbeda.
Sebagai contoh penyimpanan, nilai mentah 5000 menjadi 30 derajat, −5000 menjadi −30 derajat, dan 500 menjadi 3 derajat. Pembaca berkas tertentu dapat langsung mengembalikan derajat, sehingga perkalian 0,006 untuk kedua kalinya akan salah. Simpan keterangan apakah kolom yang diekspor memuat integer mentah atau nilai yang sudah diskalakan. Tanda positif dan negatif juga mengikuti konvensi pandang yang didefinisikan spesifikasi, bukan otomatis arah timur dan barat pada peta.
Arah pancaran memerlukan kerangka koordinat yang konsisten
Halaman NOAA What is lidar? yang diperbarui 23 September 2026 menjelaskan pembentukan awan titik dari pengukuran jarak yang dipadukan dengan posisi, orientasi, sudut pindai, dan kalibrasi. Penjelasan itu mengingatkan bahwa koordinat akhir merupakan hasil beberapa komponen pengamatan. Satu angka Scan Angle tidak menggantikan semua informasi arah tiga dimensi. Untuk merekonstruksi arah sinar secara lengkap, pengguna perlu informasi yang sesuai tentang asal sensor, orientasi, geometri pemindaian, dan sistem koordinatnya.
Jika posisi pusat sensor dan titik tersedia pada waktu yang sepadan, arah geometris dari titik menuju sensor dapat dihitung dengan mengurangkan koordinat dan menormalkan panjang vektornya. Akan tetapi, pastikan keduanya berada dalam kerangka serta satuan yang sama. Koordinat sensor pada sistem lain atau waktu yang tidak sesuai dapat memberi vektor yang tampak masuk akal tetapi salah. Pada artikel ini arah sinar langsung ditetapkan sebagai masukan sintetis, sehingga tidak mengasumsikan tersedianya rekaman lintasan pada setiap paket data.
Definisikan sudut datang terhadap normal permukaan
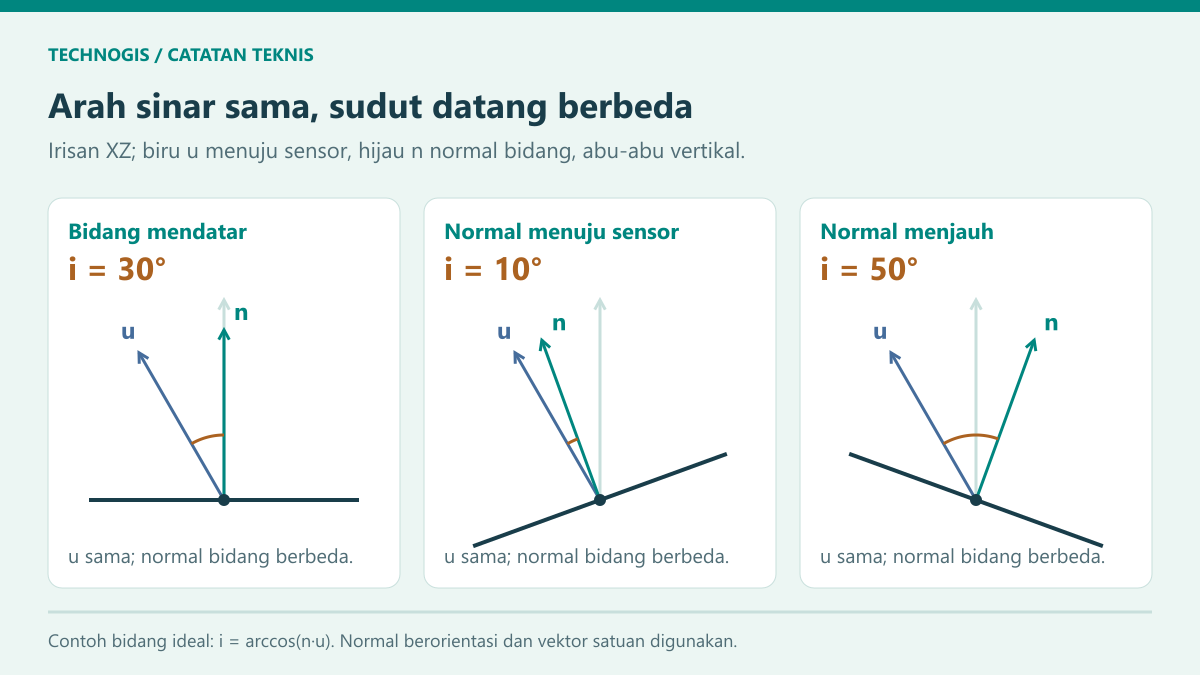
Gunakan vektor satuan u yang menunjuk dari titik permukaan menuju sensor, serta normal satuan n pada sisi permukaan yang menghadap sensor. Sudut datang i memenuhi cos i=n·u. Pada bidang mendatar dengan normal ke atas, sudut datang sama dengan besar simpangan sinar terhadap vertikal. Kesamaan itu merupakan keadaan geometri tertentu. Begitu bidang miring, normalnya berubah dan sudut datang juga berubah walaupun arah sinarnya dipertahankan.
Periksa panjang kedua vektor sebelum memakai hasil kali titik. Jika panjangnya bukan satu, gunakan hasil kali titik yang dibagi hasil kali panjang vektornya. Batasi nilai numerik sangat dekat batas ke rentang −1 hingga 1 ketika menghitung arccos agar galat pembulatan tidak membuat fungsi gagal. Arah normal juga harus ditetapkan. Normal dengan tanda terbalik dapat menghasilkan sudut suplementer, sehingga aturan orientasi tidak boleh disembunyikan di balik tampilan panah.
Sinar sama dapat mengenai lereng dengan sudut berbeda
Ambil arah menuju sensor u=(−0,5;0;0,8660254), yang menyimpang 30 derajat dari vertikal ke arah sumbu X negatif. Pada permukaan mendatar, n=(0;0;1), sehingga i=30 derajat. Untuk bidang yang normalnya miring 20 derajat ke arah sensor, gunakan n=(−0,3420201;0;0,9396926). Hasil kali titiknya sekitar 0,9848078 dan sudut datangnya 10 derajat. Perubahan normal membuat sinar lebih dekat ke arah tegak lurus bidang.
Balik arah kemiringan normal menjadi n=(0,3420201;0;0,9396926), sementara u tetap sama. Hasil kali titik sekitar 0,6427876 memberi sudut datang 50 derajat. Ketiga contoh mempunyai arah sinar yang sama terhadap vertikal, tetapi sudut datangnya 30, 10, dan 50 derajat. Vektor pada uraian dibulatkan untuk dibaca; perhitungan lengkap memakai sinus dan kosinus sebelum pembulatan. Contoh bidang ini tidak memasukkan efek vegetasi, kekasaran, atau banyak pantulan.
Jejak berkas pada bidang memberi ilustrasi konsekuensi geometri
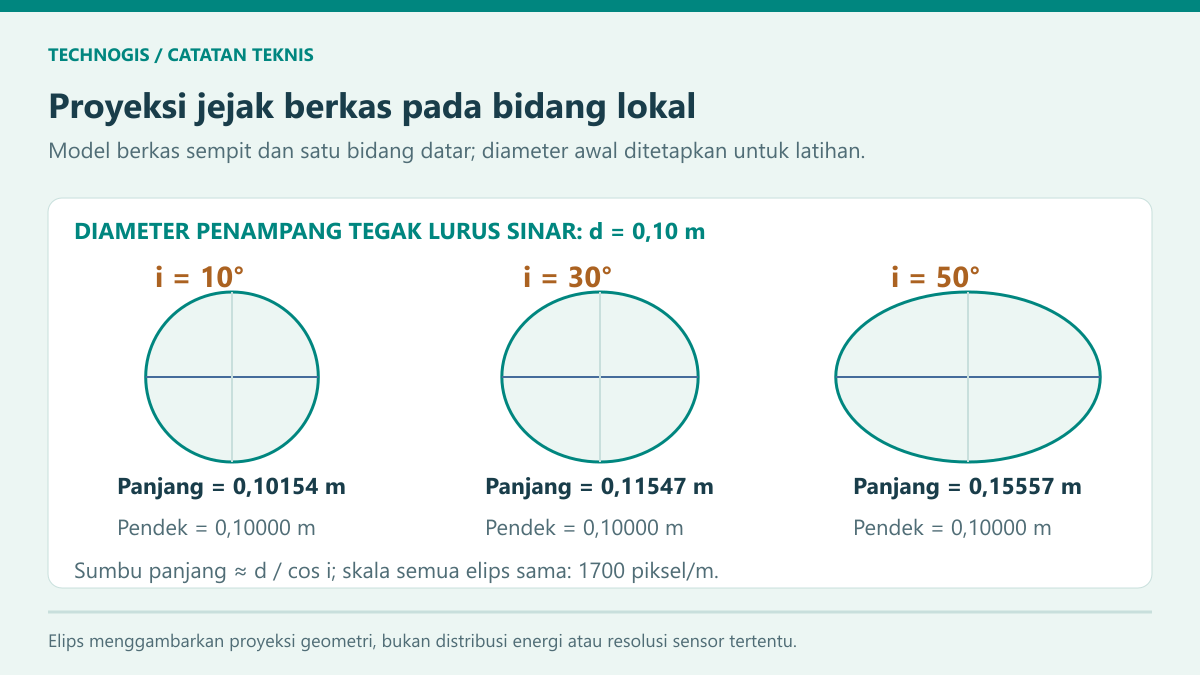
Bayangkan penampang berkas berupa lingkaran berdiameter d pada bidang yang tegak lurus sumbu sinarnya. Pada pendekatan berkas sempit yang memotong satu bidang datar, proyeksi jejak menjadi elips. Sumbu pendek tetap d, sedangkan sumbu panjang pada arah kemiringan menjadi sekitar d/cos i. Hubungan ini adalah ilustrasi geometri proyeksi lokal. Ia tidak memodelkan seluruh distribusi energi laser, ukuran awal berkas, variasi jarak sepanjang jejak, atau definisi diameter pada dokumentasi instrumen.
Dengan d=0,10 meter sebagai angka latihan, sudut 10 derajat memberi sumbu panjang sekitar 0,10154 meter; 30 derajat sekitar 0,11547 meter; dan 50 derajat sekitar 0,15557 meter. Angka d tersebut ditetapkan langsung untuk membandingkan proyeksi, bukan dihitung dari spesifikasi sensor TechnoGIS. Bila menghitung ukuran berkas dari divergensi, periksa terlebih dahulu definisi sudut penuh atau separuh, satuan, jarak, serta definisi diameter yang dipakai. Jangan menggabungkan angka dari definisi yang berbeda.
Normal yang diestimasi ikut membawa skala analisis
Normal pada awan titik biasanya diperoleh dari lingkungan beberapa titik, sehingga pilihan tetangga ikut menentukan bidang yang diwakili. Di dekat bubungan atap, tepi tebing, atau pertemuan tanah dan vegetasi, satu bidang lokal dapat mencampur lebih dari satu permukaan. Sudut datang yang dihitung terhadap bidang campuran itu tidak otomatis menggambarkan salah satu objek fisik. Periksa ukuran lingkungan dan cara pemilihan titik sebelum membaca peta sudut sebagai keadaan permukaan.
Artikel TechnoGIS tentang normal permukaan LiDAR membahas arah, tetangga, dan orientasi tanda secara lebih rinci. Di sini normal dipakai sebagai masukan untuk membedakan sudut, bukan untuk mengajarkan ulang estimasinya. Bila lintasan sensor tidak tersedia, laporkan keterbatasan arah sinar dengan jelas. Jangan menyebut sudut antara normal dan vertikal sebagai sudut datang laser, karena besaran tersebut hanya menjelaskan kemiringan normal terhadap sumbu koordinat.
Gunakan atribut untuk pembandingan yang mempunyai konteks
Untuk menelaah hasil, kelompokkan titik menurut bagian lintasan atau sumber yang memang dapat dikenali, kemudian bandingkan objek serta jenis permukaan yang sepadan. Peta sudut dapat membantu memilih area yang perlu dilihat lebih dekat, tetapi tidak sendirian menentukan kelas tanah atau ketelitian elevasi. Hindari menolak semua titik dengan nilai besar tanpa melihat kebutuhan cakupan dan bukti pemeriksaan. Penghapusan yang luas dapat membentuk lubang baru atau mengubah dukungan permukaan yang dipakai membangun model.
Perhatikan pula asal awan titik. Spesifikasi LAS 1.5 R00 menyebut ketentuan pengisian Scan Angle untuk sistem model agregat, sehingga nilai nol pada suatu dataset tidak selalu merupakan bukti pancaran nadir yang terukur. Data hasil rekonstruksi dapat menggunakan skema atribut yang berbeda dari pengukuran laser langsung. Mintalah keterangan asal atribut, konversi, dan aturan pengisian ketika maknanya belum jelas. Rentang angka yang secara sintaksis sah belum membuktikan bahwa angka tersebut membawa informasi akuisisi yang dibutuhkan.
Sertakan kamus sudut dalam paket serah terima
Catatan yang berguna meliputi versi LAS, format rekaman titik, nilai mentah atau terkonversi, satuan, konvensi tanda, definisi vertikal, asal arah sinar, serta metode dan orientasi normal. Jika menyertakan perhitungan jejak, nyatakan pendekatan bidang datar dan definisi diameter berkasnya. Tampilkan hasil antara pada beberapa titik contoh agar pembaca dapat mengulang hitungan. Bedakan nilai yang benar-benar direkam, nilai yang diturunkan, dan nilai yang hanya diisi untuk memenuhi struktur berkas.
Homepage TechnoGIS menjelaskan bidang solusi geospasial, perangkat survei dan pemetaan, serta pendidikan dan pelatihan. Kamus atribut dan contoh geometri ini membantu menyiapkan pertanyaan tentang isi paket LiDAR dan cara pemakaiannya. Pembahasan tidak mengklaim fitur, presisi, atau dukungan format tertentu pada produk TechnoGIS. Keputusan tentang kelayakan data tetap memerlukan gabungan dokumentasi akuisisi, pemeriksaan atribut, dan bukti mutu yang sesuai dengan tujuan proyek.
Bacaan terkait
Pelajari informasi terkait untuk menyesuaikan langkah di atas dengan kebutuhan tim Anda:
- TechnoGIS Indonesia
- Normal Permukaan LiDAR: Membaca Arah, Tetangga, dan Kelengkungan pada Awan Titik
Leave a Reply
Want to join the discussion?Feel free to contribute!