Downsampling Awan Titik LiDAR dengan Voxel: Memilih Wakil Tanpa Kehilangan Konteks
Pahami pengurangan awan titik dengan voxel, perbedaan centroid dan titik asli terdekat, serta uji detail dan atribut sebelum memakai data turunan.
Mengurangi jumlah titik merupakan keputusan pemodelan
Awan titik LiDAR yang padat sering memerlukan salinan lebih ringan untuk pratinjau, pertukaran data, atau percobaan algoritme. Salah satu pendekatannya membagi ruang menjadi voxel, yaitu kotak tiga dimensi, lalu memilih wakil dari kotak yang berisi titik. Operasi ini mengubah himpunan pengamatan yang tersedia bagi tahap berikutnya. Karena itu, memilih ukuran kotak dan aturan perwakilan perlu dikaitkan dengan tujuan penggunaan, bukan hanya dengan keinginan memperkecil ukuran file atau mempercepat tampilan.
Artikel ini membahas mekanisme pengurangan titik melalui contoh koordinat buatan. Dokumentasi primer Point Cloud Library menjelaskan perwakilan berbasis centroid, sedangkan dokumentasi PDAL menjelaskan pemilihan titik asli yang dekat centroid pada kondisi tertentu. Keduanya menjadi pembanding cara kerja, tanpa menganggap semua perangkat menggunakan kebijakan yang sama. Tidak ada parameter di sini yang merupakan rekomendasi universal, spesifikasi sensor, atau klaim fitur produk TechnoGIS. Data sumber tetap diperlukan untuk peninjauan detail yang hilang pada salinan turunan.
Voxel berbeda dari sel raster dua dimensi
Voxel mempunyai batas pada arah X, Y, dan Z. Dua titik dengan lokasi horizontal hampir sama dapat berada pada voxel berbeda jika tingginya masuk lapisan yang berbeda. Sebaliknya, titik dari bagian objek berbeda dapat masuk satu kotak jika ukurannya cukup besar. Ini berbeda dari raster elevasi yang biasanya menyimpan nilai per sel horizontal. Ukuran voxel tidak boleh langsung disebut resolusi DEM atau ukuran fitur minimum yang pasti terpelihara. Struktur data dan aturan perwakilan menentukan informasi yang disimpan.
Sebagai definisi latihan, tetapkan ukuran sisi s=1 meter dan titik asal kisi (0,0,0). Indeks suatu titik dihitung dengan pembulatan ke bawah untuk setiap komponen: i=floor(X/s), j=floor(Y/s), dan k=floor(Z/s). Kotak indeks (0,0,0) mencakup koordinat dari nol sampai kurang dari satu pada tiap arah. Aturan ini sengaja ditulis lengkap. Implementasi lain dapat mempunyai asal atau perlakuan batas berbeda, sehingga definisi latihan tidak boleh dianggap sebagai rincian internal semua filter.
Tiga titik dalam satu kotak menghasilkan beberapa pilihan wakil
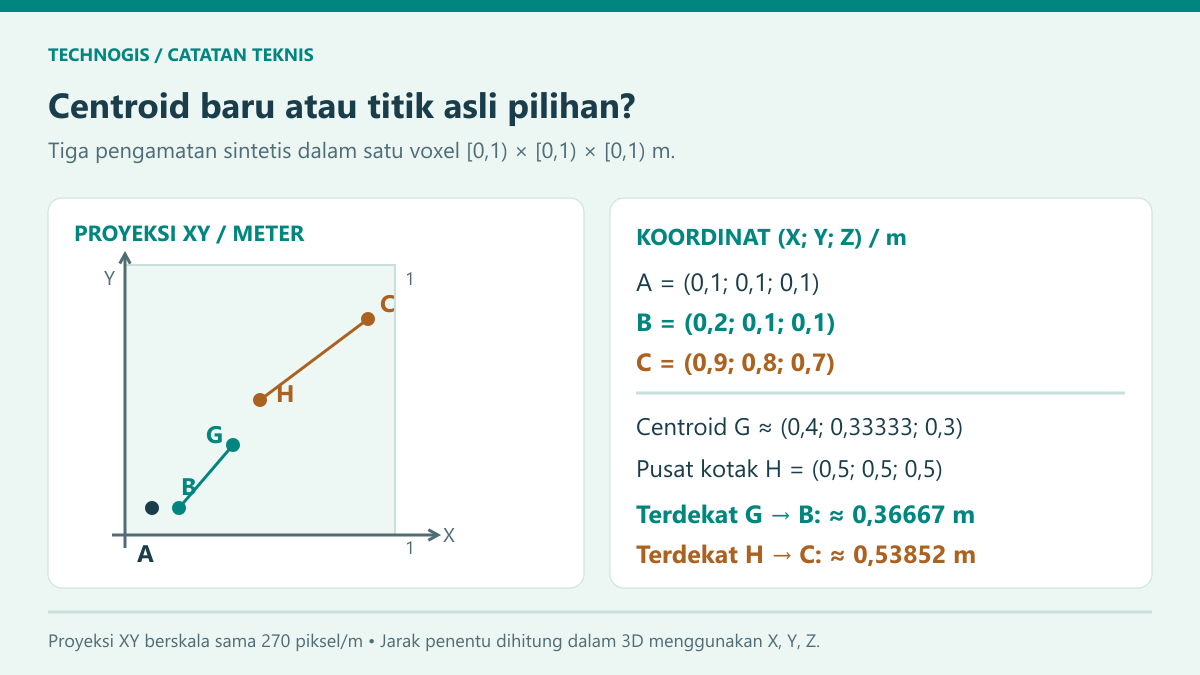
Masukkan A=(0,1;0,1;0,1), B=(0,2;0,1;0,1), dan C=(0,9;0,8;0,7) dalam meter. Tanda titik koma memisahkan X, Y, dan Z; koma menyatakan desimal. Semua berada dalam satu voxel latihan berukuran satu meter. Rata-rata koordinatnya adalah G=(0,4;0,33333;0,3). G disebut centroid dari tiga titik tersebut. Koordinat ini merupakan hasil perhitungan baru dan tidak sama dengan A, B, atau C yang ada dalam masukan.
Tutorial resmi Point Cloud Library memperagakan penggantian titik dalam voxel dengan centroid. Pada contoh kita, keluaran berbasis centroid hanya memuat G untuk kotak tersebut. Posisi itu merangkum lokasi kelompok, tetapi bukan sebuah pantulan sensor yang benar-benar tercatat. Jika tiga titik berasal dari permukaan yang terpisah, rata-rata dapat berada di antara permukaan. Oleh sebab itu, arti centroid perlu dijelaskan ketika salinan dipakai menilai tepi, lapisan vegetasi, atau bentuk objek yang tipis.
Titik terdekat ke centroid tidak selalu terdekat ke pusat kotak
Jarak tiga dimensi dari G ke B sekitar 0,36667 meter. Jarak ke A sekitar 0,42947 meter dan ke C sekitar 0,79232 meter. Jadi B adalah titik masukan terdekat ke centroid untuk contoh tiga titik ini. Aturan perwakilan tersebut mempertahankan koordinat satu pengamatan asli. Hasilnya berbeda dari keluaran G. Menyebut kedua cara sebagai filter voxel saja belum cukup menjelaskan perbedaan geometri yang akan dilihat oleh pengguna berikutnya.
Pusat geometris voxel latihan adalah H=(0,5;0,5;0,5). Titik masukan terdekat ke H justru C, dengan jarak sekitar 0,53852 meter. Dokumentasi PDAL membedakan pendekatan pusat kotak dan centroid. Pada filter VoxelCentroidNearestNeighbor yang dirujuk, voxel dengan lebih dari dua titik memakai titik asli terdekat ke centroid beserta dimensinya. Untuk tepat dua titik, dokumentasinya menetapkan pilihan yang dekat pusat kotak; satu titik diteruskan. Jangan memperluas aturan contoh tiga titik ke seluruh jumlah isi tanpa membaca ketentuannya.
Ukuran kisi bukan jaminan jarak minimum antarhasil
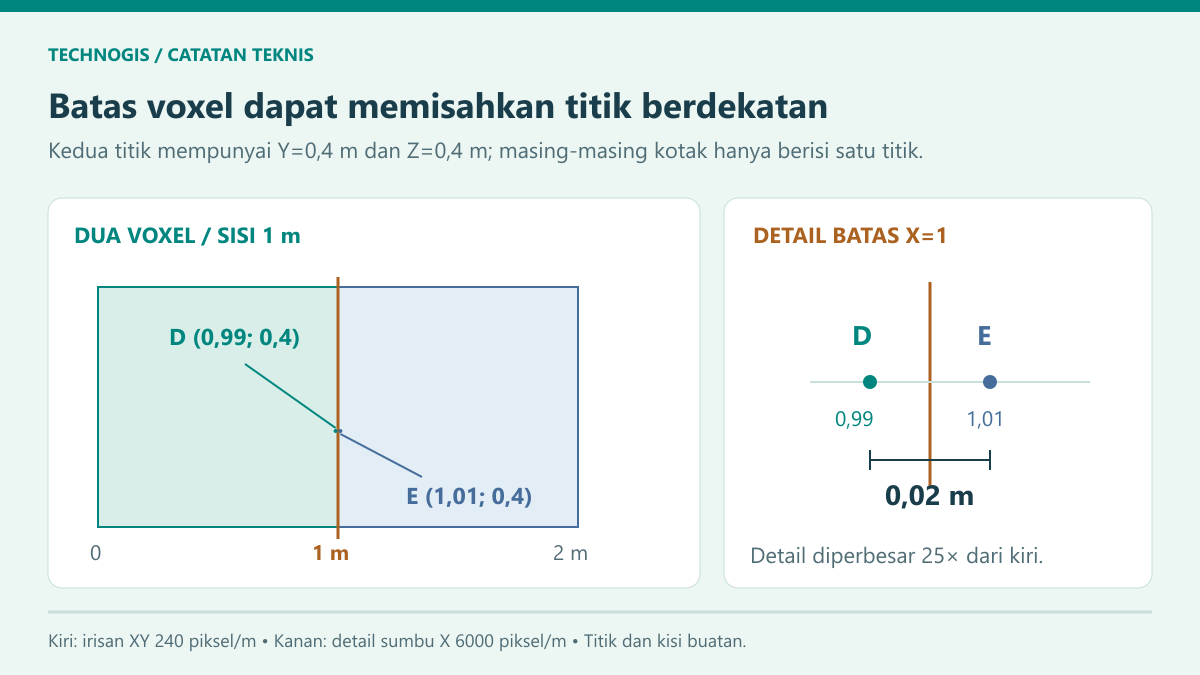
Bayangkan D=(0,99;0,4;0,4) dan E=(1,01;0,4;0,4). Keduanya hanya berjarak 0,02 meter, tetapi masuk voxel berbeda karena dipisahkan bidang X=1. Jika masing-masing kotak hanya berisi satu titik, keduanya dapat tetap muncul. Dengan demikian, menyisakan satu wakil per voxel tidak menjamin semua pasangan keluaran berjarak paling sedikit satu meter. Batas kisi memengaruhi pengelompokan, sedangkan kedekatan geometris titik merupakan persoalan yang berbeda.
Dua titik dalam kotak yang sama juga dapat berada dekat sudut yang berlawanan. Jaraknya dapat mendekati diagonal ruang kotak, yaitu √3 kali panjang sisi untuk kubus. Ini menjelaskan mengapa satu voxel tidak selalu berarti kelompok yang rapat sesuai detail objek. Pada batas koordinat negatif, pembulatan ke bawah juga penting: X=−0,1 pada definisi latihan masuk indeks −1, bukan nol. Pemotongan desimal menuju nol akan mengelompokkan titik secara berbeda dan membuat hasil sulit direproduksi.
Atribut perlu mengikuti makna titik yang dipilih
Titik LiDAR dapat membawa intensitas, kelas, nomor pantulan, waktu, dan atribut lain. Bila wakilnya titik asli, atribut perlu tetap terhubung pada pengamatan yang sama. Bila wakilnya koordinat centroid baru, kebijakan atribut harus dijelaskan. Mengambil rata-rata angka kode kelas tidak menghasilkan kelas yang bermakna. Waktu rata-rata pun tidak otomatis mewakili sebuah pengukuran nyata. Sebelum memakai hasil, periksa dokumentasi filter dan format keluaran untuk mengetahui dimensi yang dipertahankan, dihitung ulang, atau tidak disediakan.
Pada tiga titik latihan, tinggi awal membentang dari 0,1 sampai 0,7 meter. Wakil centroid mempunyai Z=0,3 meter, sedangkan pemilihan B memberi Z=0,1 meter. Kedua keluaran tidak mempertahankan tinggi maksimum C. Contoh kecil ini menunjukkan mengapa data yang cukup untuk pratinjau belum tentu cukup untuk menilai pucuk atau bagian tertinggi objek. Jika tugas membutuhkan puncak atau titik terendah, rumuskan kebutuhan itu secara khusus dan uji metode yang memang mempertahankan informasi yang dibutuhkan.
Uji petak kecil sebelum membuat salinan seluruh proyek
Pilih beberapa petak yang mewakili kondisi berbeda: permukaan relatif rata, perubahan kemiringan, tepi objek, vegetasi, serta bagian dengan kepadatan rendah. Jalankan beberapa ukuran voxel sebagai percobaan terpisah dan catat jumlah titik masukan serta keluaran. Pembanding harus mencakup perubahan bentuk, bukan hanya persentase pengurangan. Pada data latihan tiga titik menjadi satu, pengurangannya dua pertiga; angka itu semata hasil contoh dan tidak memprediksi rasio pada survei lain yang distribusinya berbeda.
Periksa irisan tegak serta tampilan rencana pada skala yang sesuai fitur sasaran. Ukur jarak titik sumber ke hasil atau perubahan penampang dengan definisi yang ditulis jelas. Statistik jarak terdekat saja dapat melewatkan hilangnya objek kecil yang hanya mempunyai sedikit titik. Gunakan contoh fitur yang memang penting bagi pengguna data, lalu tandai kasus yang gagal terwakili. Artikel ini tidak memberi ambang kelulusan umum karena kebutuhan pratinjau berbeda dari kebutuhan pengukuran atau inventarisasi.
Pengolahan per ubin perlu asal kisi dan konteks yang konsisten
Bila proyek dibagi menjadi ubin, periksa apakah setiap bagian memakai asal kisi dan satuan yang sama. Pergeseran asal mengubah kotak yang memuat suatu titik dan dapat mengubah wakilnya. Simpan parameter serta versi perangkat untuk memungkinkan pengulangan. Pada peninjauan sambungan ubin, lihat apakah jumlah wakil dan pola detail berubah secara mencolok di batas. Jika sistem memakai tumpang tindih, pastikan kebijakan pemotongan dan penggabungan tidak menggandakan atau membuang wakil tanpa jejak.
Pengurangan titik juga berbeda dari kompresi penyimpanan. Metode kompresi tertentu dapat menjaga pengamatan asli setelah dibaca kembali, sedangkan downsampling memang membuang sebagian representasi titik atau menggantinya dengan nilai baru. Jangan menimpa berkas sumber hanya karena salinan terlihat mirip dari jauh. Hubungkan setiap turunan ke sumber, tujuan, parameter, dan laporan pemeriksaan. Cara ini memungkinkan tim kembali ke data penuh ketika permintaan berubah atau muncul pertanyaan tentang fitur yang tidak terlihat pada salinan ringan.
Menentukan kelayakan turunan untuk pekerjaan berikutnya
Artikel kerapatan titik LiDAR pada blog TechnoGIS memberi konteks tentang dukungan pengamatan untuk pembentukan DEM. Pengurangan berbasis voxel perlu dinilai lagi sebelum hasilnya dipakai pada proses tersebut. Kepadatan rata-rata seluruh proyek tidak menjelaskan apakah alur, tepian, atau bidang tertentu kehilangan dukungan. Tulis tujuan data turunan pada metadata dan hindari mengedarkannya tanpa penjelasan sebagai pengganti semua pengamatan asli. Penerima harus mengetahui apakah ia mendapatkan titik asli pilihan atau koordinat representatif yang baru.
Laman resmi TechnoGIS Indonesia menyediakan konteks bidang pemetaan serta GIS untuk pembahasan pengolahan data. Dalam rencana pekerjaan, sepakati fitur yang harus tetap terbaca dan bukti pemeriksaannya sebelum menentukan ukuran voxel. Paket serah terima sebaiknya memuat sumber, aturan wakil, ukuran serta asal kisi bila tersedia, daftar atribut, jumlah titik, dan petak uji. Dengan dokumentasi itu, salinan yang lebih ringan tetap mempunyai batas penggunaan yang jelas dan dapat dibandingkan secara adil dengan data sumber.
Bacaan terkait
Pelajari informasi terkait untuk menyesuaikan langkah di atas dengan kebutuhan tim Anda:
Leave a Reply
Want to join the discussion?Feel free to contribute!