Rasio Baseline dan Tinggi pada Fotogrametri: Mengapa GSD Belum Menjelaskan Ketelitian Vertikal
Pahami hubungan baseline, tinggi kamera, paralaks, dan galat pencocokan pada stereo agar ukuran piksel tanah tidak langsung dianggap ketelitian vertikal.
Dua foto tajam masih memerlukan geometri yang mendukung
Foto drone yang tajam dan mempunyai ukuran piksel tanah kecil belum dengan sendirinya menentukan ketelitian tinggi model permukaan. Informasi kedalaman muncul dari perbedaan arah pandang terhadap titik yang sama. Jika dua pusat kamera terlalu berdekatan dibandingkan jaraknya terhadap objek, kedua sinar pandang hampir sejajar. Pergeseran kecil pada pencocokan piksel kemudian dapat mengubah posisi pertemuan sinar sepanjang arah kedalaman secara lebih besar daripada yang dibayangkan dari tampilan ortofoto.
Artikel ini disusun pada 20 November 2026 WIB untuk menjelaskan rasio baseline terhadap tinggi atau B/H melalui model stereo sederhana. Angka latihan bersifat sintetis dan bukan spesifikasi kamera, pesawat, ataupun layanan TechnoGIS. Tujuannya membantu tim membaca alasan geometris di balik pilihan pasangan foto dan hasil pemeriksaan. Hubungan sederhana ini berguna untuk membandingkan skenario, sementara ketelitian produk nyata tetap memerlukan informasi kamera, orientasi, pengikatan, kondisi permukaan, dan pengujian yang sesuai.
Nyatakan baseline, jarak objek, dan satuan fokal
Baseline B adalah jarak antara dua pusat proyeksi kamera pada model yang dibahas. Bayangkan dua kamera ideal dengan sumbu optik sejajar, ketinggian sama, dan bidang citra yang telah diselaraskan. Gunakan Z sebagai jarak objek sepanjang arah sumbu optik dari bidang pusat kamera. Dalam pandangan nadir di atas permukaan mendatar, Z dapat disamakan dengan tinggi terbang terhadap bidang objek tersebut. Ia bukan otomatis tinggi terhadap permukaan laut maupun angka tinggi yang tercatat tanpa definisi datum.
Nyatakan panjang fokus f dalam piksel bila perpindahan citra juga diukur dalam piksel. Ambil f=4000 piksel, B=24 meter, dan Z=120 meter. Koordinat citra ideal pada arah baseline dapat ditulis x₁=fX/Z dan x₂=f(X−B)/Z setelah titik utama disamakan. Mengurangkan keduanya menghasilkan disparitas d=x₁−x₂=fB/Z. Dengan nilai latihan, d=800 piksel. Hubungan ini diturunkan dari segitiga sebangun pada model kamera ideal, bukan disalin sebagai rumus operasional semua jenis sensor.
Paralaks mengubah pertanyaan dari ukuran piksel menjadi kedalaman
Susun ulang hubungan tersebut menjadi Z=fB/d. Jika posisi citra yang dicocokkan bergeser, d ikut berubah dan kedalaman yang dihitung juga berubah. Dengan f dan B tetap, titik yang lebih dekat mempunyai disparitas lebih besar. Dalam pemetaan, bentuk relief memengaruhi jarak lokal terhadap kamera sehingga d tidak seragam di seluruh pasangan foto. Nilai yang dibandingkan harus mempunyai asal koordinat dan hasil penyelarasan yang konsisten; selisih kolom mentah dari dua foto yang orientasinya berbeda tidak langsung memenuhi model ini.
Pada contoh Z=120 meter dan f=4000 piksel, ukuran satu piksel pada bidang objek ideal adalah Z/f=0,03 meter. Angka tiga sentimeter ini menjelaskan skala sampel proyeksi pada bidang tersebut. Ia belum mencakup kemampuan pencocokan dua citra maupun geometri perpotongan sinar. Dua pasangan dengan ukuran piksel tanah yang sama bisa memberikan kepekaan kedalaman berbeda ketika baseline-nya berbeda. Karena itu, ringkasan akuisisi sebaiknya tidak berhenti pada satu angka GSD.
Turunkan kepekaan tinggi terhadap galat disparitas
Turunan Z=fB/d terhadap d adalah −fB/d². Untuk gangguan kecil, besar simpangan kedalaman akibat simpangan disparitas dapat didekati dengan σZ≈Z²σd/(fB). Simbol σd di sini adalah simpangan baku disparitas gabungan, bukan ketelitian satu piksel pada masing-masing foto. Jika dua pengukuran citra mempunyai simpangan sama dan independen, simpangan selisihnya perlu dihitung terlebih dahulu. Latihan langsung menetapkan σd=0,25 piksel agar tidak menyembunyikan asumsi tersebut.
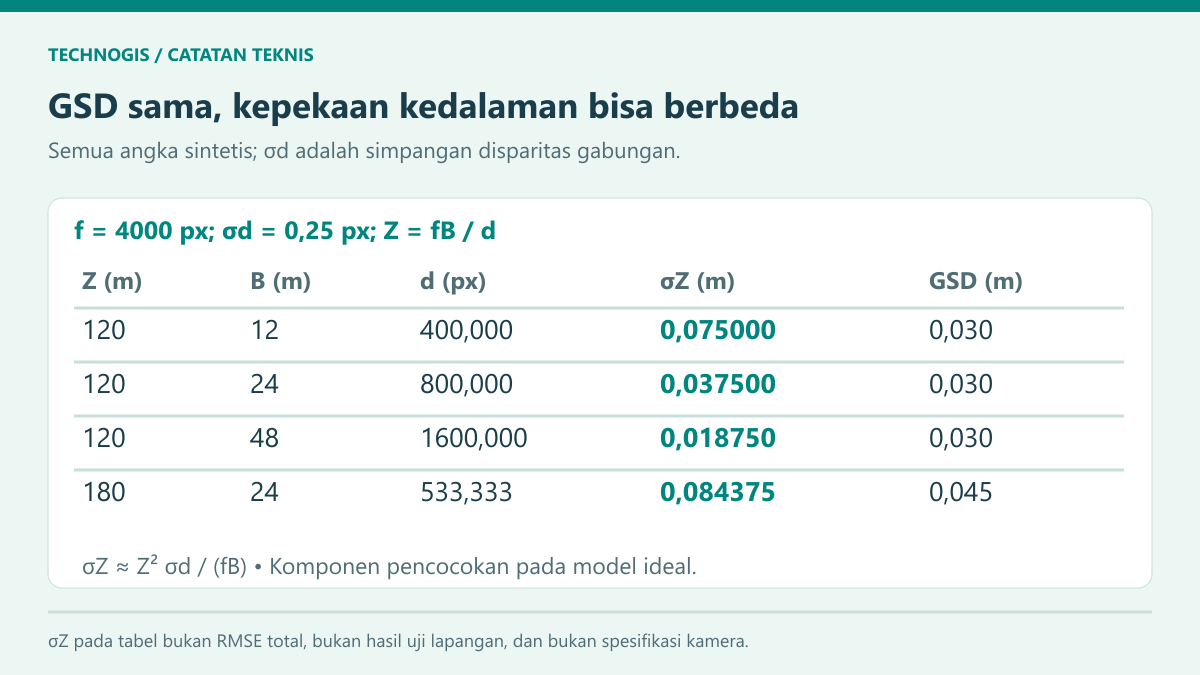
Hasil untuk B=24 meter adalah σZ≈0,0375 meter atau 3,75 sentimeter. Memendekkan baseline menjadi 12 meter memberi disparitas 400 piksel dan σZ≈0,075 meter. Memanjangkannya menjadi 48 meter memberi disparitas 1600 piksel dan σZ≈0,01875 meter. Dalam ketiga skenario, Z, f, dan σd dipertahankan sama. Hasil itu hanya komponen kepekaan kedalaman terhadap pencocokan, bukan prediksi RMSE total hasil survei dan bukan janji ketelitian pada permukaan tertentu.
Baca B/H bersama sudut konvergensi
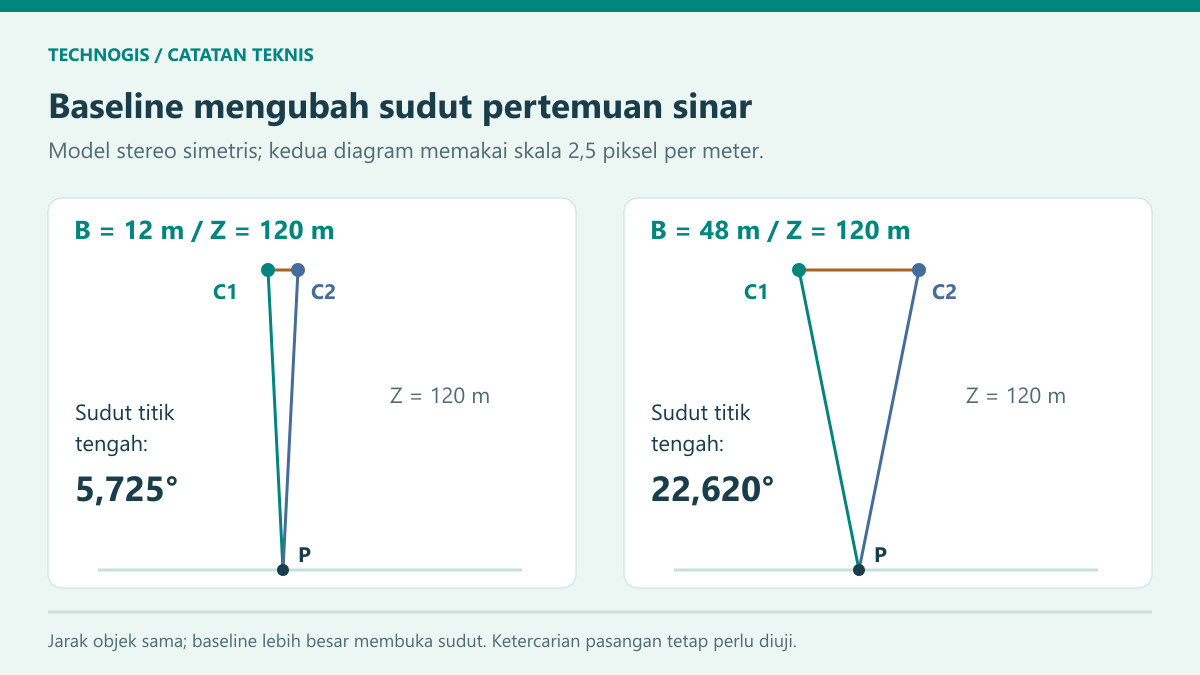
Untuk titik tepat di tengah baseline pada model simetris, sudut antara kedua sinar adalah θ=2 arctan(B/(2Z)). Pada Z=120 meter, baseline 12 meter memberi sudut sekitar 5,725 derajat, sedangkan baseline 48 meter memberi sekitar 22,620 derajat. Diagram latihan menggunakan skala horizontal dan vertikal yang sama agar perbedaan bentuk segitiga tidak dibuat dramatis oleh penggambaran. Angka sudut tersebut hanya mewakili titik tengah pada konfigurasi ideal, bukan seluruh area sebuah blok foto.
Panduan pemilihan pasangan stereo NASA Ames Stereo Pipeline versi 3.7.0 membahas kebutuhan perbedaan perspektif yang memadai, cakupan bersama, dan kemiripan pencahayaan. Panduan itu juga mengingatkan bahwa perspektif yang terlalu berbeda dapat menyulitkan pencocokan. Prinsipnya membantu membaca kompromi antara geometri dan ketercarian pasangan titik. Rentang contoh pada dokumentasi tersebut tidak dijadikan syarat otomatis bagi proyek drone Indonesia, karena jenis sensor, relief, karakter objek, serta proses rekonstruksi dapat berbeda.
Mengapa memperbesar baseline tidak selalu memperbaiki hasil
Perhitungan sebelumnya menahan σd tetap. Pada citra nyata, asumsi itu dapat gagal ketika sudut pandang berubah terlalu banyak. Sisi bangunan yang terlihat pada satu foto bisa tertutup pada foto lain. Pola atap berulang atau tajuk yang bergerak dapat menyulitkan penentuan pasangan yang benar. Jika baseline diperbesar tetapi kualitas pencocokan menurun, keuntungan geometris tidak boleh dihitung dengan simpangan disparitas lama. Perbandingan skenario harus memperbarui kedua bagian tersebut secara bersama.
Contoh tambahan menunjukkan peran jarak objek. Dengan B=24 meter, f=4000 piksel, dan σd tetap 0,25 piksel, menaikkan Z dari 120 menjadi 180 meter menghasilkan d sekitar 533,3333 piksel dan σZ≈0,084375 meter. Faktor kenaikan simpangan adalah 2,25 karena ketergantungan kuadrat terhadap Z pada asumsi tersebut. Ini merupakan analisis perubahan satu parameter. Ia bukan alasan tunggal memilih tinggi terbang tanpa mempertimbangkan cakupan, keselamatan operasi, pencahayaan, serta kebutuhan produk.
Overlap dan baseline pasangan tidak boleh disamakan begitu saja
Persentase tumpang tindih menjelaskan bagian cakupan foto yang dipakai bersama, sedangkan baseline menjelaskan jarak pusat kamera pada pasangan tertentu. Dalam satu rangkaian foto, pengolah dapat memasangkan foto berurutan atau foto yang dipisahkan beberapa eksposur. Dua rencana dengan overlap nominal sama belum tentu mempunyai B/H yang sama bila tinggi, orientasi kamera, atau reliefnya berbeda. Catatan akuisisi perlu memungkinkan tim mengenali pasangan mana yang benar-benar menyumbang triangulasi di suatu bagian model.
Untuk pembahasan awal proyek, minta contoh pasangan pada area datar, lereng, serta objek tinggi. Periksa apakah titik yang dipilih memang tampak pada kedua citra dan tidak berada pada permukaan bergerak. Pisahkan pasangan yang memenuhi cakupan umum dari pasangan yang memberi sudut pertemuan bermanfaat. Keputusan tersebut dapat dicatat sebagai daftar area dan alasan pemilihan, sehingga tim pengolah tidak perlu menebak mengapa jumlah foto banyak tetapi sebagian permukaan masih mempunyai dukungan kedalaman yang lemah.
Kesalahan perpotongan sinar adalah indikator konsistensi
Dokumentasi NASA Ames Stereo Pipeline versi 3.7.0 bagian triangulasi menjelaskan bahwa sinar dari pasangan piksel biasanya tidak berpotongan sempurna. Jarak terpendek antarsinar dapat dicatat sebagai galat triangulasi. Dokumentasi itu menegaskan bahwa angka kecil tersebut tidak sama dengan ketelitian DEM yang sebenarnya. Ia membantu membaca konsistensi model kamera dan pencocokan, tetapi model yang konsisten masih dapat mengalami pergeseran terhadap rujukan. Karena itu, nama indikator pada laporan perlu dipertahankan agar maknanya tidak berubah menjadi klaim ketelitian eksternal.
Bayangkan seluruh blok hasil rekonstruksi bergeser dua meter ke atas akibat pengikatan yang keliru. Bentuk internal dan kedekatan pertemuan sinar dapat tetap terlihat baik, sementara tinggi terhadap rujukan salah. Contoh konseptual ini menjelaskan mengapa pemeriksaan independen perlu mempunyai peran tersendiri. Artikel TechnoGIS tentang sebaran titik kontrol fotogrametri membedakan fungsi pengikatan dan titik uji; bacaan tersebut melengkapi pembahasan geometri tanpa menggantikan pengujian hasil.
Gunakan hitungan sederhana sebagai alat membaca rancangan
Sebelum menyetujui ringkasan teknis, tulis definisi Z, baseline pasangan, fokal dalam piksel, cara memperoleh disparitas, serta asumsi σd. Tanyakan komponen ketidakpastian apa yang belum masuk: orientasi kamera, kalibrasi, waktu eksposur, kontrol tanah, atau ketidakcocokan permukaan. Bedakan hasil turunan linier untuk gangguan kecil dari perhitungan lengkap menggunakan model kamera dan jaringan foto. Pada sensor sapuan baris atau kamera yang berorientasi berbeda, gunakan model yang sesuai alih-alih memaksakan persamaan stereo sejajar.
Homepage TechnoGIS memuat bidang solusi geospasial dan pendidikan serta pelatihan. Dalam diskusi kebutuhan pemetaan, hitungan sintetis ini dapat membantu menyusun pertanyaan tentang alasan pemilihan pasangan, bukti cakupan, dan cara pengujian. Simpan tabel skenario bersama asumsi dan hasil uji yang benar-benar tersedia. Dengan begitu, GSD tetap dipakai untuk menjelaskan ukuran sampel, sedangkan pembahasan ketelitian tinggi memperoleh dasar geometri dan bukti tersendiri tanpa mengarang kemampuan perangkat atau layanan tertentu.
Bacaan terkait
Pelajari informasi terkait untuk menyesuaikan langkah di atas dengan kebutuhan tim Anda:
Leave a Reply
Want to join the discussion?Feel free to contribute!