Parameter Internal Kamera Fotogrametri: Membaca Fokal Piksel, Titik Utama, dan Distorsi
Bedakan fokal piksel, titik utama, dan distorsi kamera; telusuri contoh proyeksi serta perubahan ukuran foto sebelum memakai parameter pada fotogrametri.
Identitas kamera belum menjelaskan seluruh model citranya
Pengolahan fotogrametri membutuhkan hubungan antara titik pada ruang dan letaknya di foto. Nama kamera serta panjang fokus pada metadata membantu mengenali perangkat, tetapi belum menjelaskan seluruh model geometrinya. Pengolah juga perlu mengetahui konvensi koordinat foto, titik utama, dan distorsi yang dimodelkan. Ketika angka dari laporan kalibrasi dipindahkan tanpa satuan atau definisi yang sesuai, hasil dapat bergeser meskipun berkas parameter berhasil dibaca dan proses tidak menampilkan pesan kesalahan.
Artikel ini membahas parameter internal melalui contoh numerik yang dibuat untuk penjelasan. Tidak ada angka kalibrasi kamera drone TechnoGIS atau klaim dukungan model tertentu. Dasar matematis dibaca dari dokumentasi primer kalibrasi kamera pada repositori resmi OpenCV versi 4.13.0. Rujukan tersebut digunakan untuk menjelaskan model, bukan mengajak mengganti alur pengolahan proyek. Keputusan tentang kalibrasi dan penerimaan peta tetap memerlukan dokumentasi kamera, konfigurasi akuisisi, serta bukti pengujian yang sesuai.
Fokal dalam piksel berbeda dari panjang fokus milimeter
Pada model pinhole sederhana, titik dalam koordinat kamera dinormalisasi melalui x=Xc/Zc dan y=Yc/Zc. Tanpa distorsi, koordinat citranya u=fx×x+cx dan v=fy×y+cy. Nilai fx serta fy menyatakan skala fokal dalam piksel, sedangkan cx serta cy menyatakan titik utama pada sistem piksel yang dipilih. Angka panjang fokus dalam milimeter tidak boleh langsung dimasukkan sebagai fx hanya karena keduanya sama-sama disebut fokal pada dokumen berbeda.
Untuk contoh, pilih fx=fy=2000 piksel serta titik utama (2000,1500). Titik ternormalisasi (0,4;0,3) diproyeksikan menjadi u=2800 dan v=2100. Ini adalah koordinat foto menurut definisi contoh, bukan koordinat tanah. Simpan hubungan satuan tersebut ketika membaca laporan. Nilai 2800 pada foto tidak mempunyai arti meter atau posisi dalam sistem proyeksi peta sebelum hubungan kamera, objek, orientasi, serta referensi ruangnya ditentukan melalui proses yang sesuai.
Titik utama bukan sekadar label pusat gambar
Titik utama pada model menentukan tempat koordinat ternormalisasi nol dipetakan ke foto. Letaknya dapat dekat pusat citra, tetapi tidak seharusnya dipaksa tepat ke pusat hanya agar tabel terlihat rapi. Periksa pula dari mana penghitungan koordinat piksel dimulai dan arah sumbu yang digunakan. Dua sistem yang menampilkan gambar dengan orientasi sama dapat menyimpan konvensi koordinat berbeda. Parameter baru bermakna ketika dipakai pada definisi yang sama dengan saat estimasinya.
Sebelum memindahkan parameter, buat satu titik uji yang diketahui dan bandingkan hasil proyeksinya. Jika titik (0,0) pada koordinat ternormalisasi tidak kembali ke (cx,cy) dalam model sederhana, telusuri urutan parameter atau transformasi tambahan. Jangan mengoreksi perbedaan dengan menggeser semua koordinat tanah. Kesalahan pada sistem citra perlu ditangani pada tempat asalnya agar model tetap konsisten untuk titik di tengah maupun dekat tepi foto.
Distorsi radial mengubah posisi sesuai jarak pada bidang ternormalisasi
Model radial sederhana dapat ditulis xd=x×(1+k1×r²) dan yd=y×(1+k1×r²), dengan r²=x²+y². Ini hanya satu komponen contoh; model lengkap dapat memakai suku radial tambahan dan distorsi tangensial. Dokumentasi primer membedakan kelompok parameter tersebut. Jangan menganggap lima koefisien dari satu model dapat ditempatkan pada lima kolom model lain tanpa memeriksa urutan, arah transformasi, dan konvensi yang mengatur pemakaiannya.
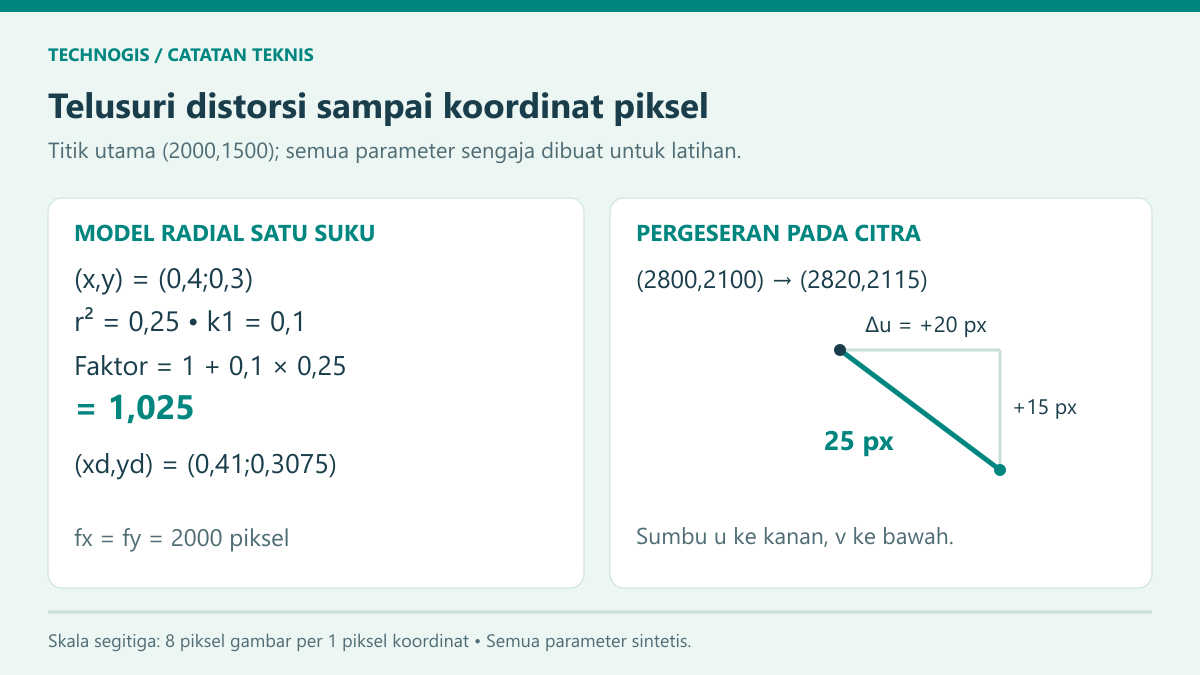
Pilih k1=0,1 dan titik latihan (x,y)=(0,4;0,3). Nilai r²=0,25 dan faktor radial menjadi 1,025, sehingga titik berubah ke (0,41;0,3075). Dengan matriks kamera contoh, hasilnya u=2820 serta v=2115. Dibanding posisi tanpa distorsi, pergeserannya +20 dan +15 piksel, dengan besar 25 piksel. Koefisien sengaja dibuat untuk memperjelas pengaruh model dan tidak boleh dipakai sebagai parameter kamera nyata atau perkiraan mutu suatu produk.
Besarnya pergeseran tidak seragam di seluruh foto
Gunakan titik kedua pada (0,2;0), dengan koefisien yang sama. Nilai r²=0,04, faktor radial 1,004, dan xd=0,2008. Pergeseran mendatar pada fx=2000 adalah 1,6 piksel, jauh berbeda dari titik pertama. Pada pusat ternormalisasi, komponen radial contoh ini nol. Perbandingan tersebut menunjukkan mengapa memeriksa satu titik dekat pusat belum cukup untuk mengetahui bagaimana model bekerja pada seluruh jangkauan citra yang dipakai.
Tanda dan nilai koefisien harus dibaca bersama definisi model. Mengganti tanda k1 secara sembarang bukan cara umum membalik pemetaan distorsi. Pengolahan yang mengubah citra ke bentuk terkoreksi dapat memakai pemetaan ulang serta matriks keluaran tersendiri. Simpan informasi apakah foto masih asli atau sudah dikoreksi sebelumnya. Menerapkan kembali model pada citra yang telah mengalami koreksi dapat menghasilkan geometri baru yang tidak sesuai dengan pasangan parameter awalnya.
Perubahan ukuran dan pemotongan perlu dibawa ke sistem koordinat foto
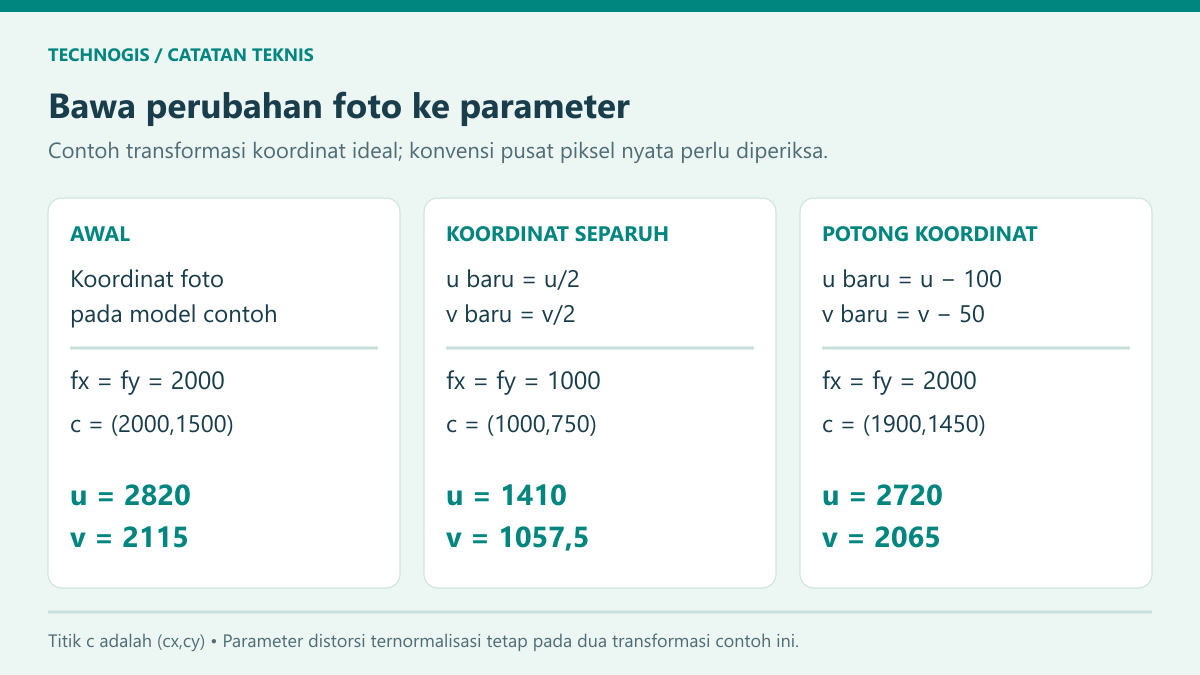
Untuk ilustrasi perubahan koordinat yang didefinisikan murni u_baru=u/2 dan v_baru=v/2, skala fokal dan titik utama juga menjadi separuh: fx=fy=1000 serta (cx,cy)=(1000,750). Titik terdistorsi contoh berpindah dari (2820,2115) ke (1410,1057,5). Koefisien distorsi ternormalisasi dipertahankan pada perubahan koordinat ini. Pada pemrosesan foto nyata, periksa aturan pusat piksel, resolusi, dan operasi resampling yang digunakan sebelum menyamakan perubahan berkas dengan transformasi ideal tersebut.
Pemotongan memiliki hubungan berbeda. Bila koordinat baru didefinisikan dengan mengurangi 100 piksel dari u dan 50 piksel dari v, titik utama menjadi (1900,1450), sedangkan titik contoh menjadi (2720,2065). Dalam operasi koordinat sederhana itu skala fokal tidak berubah. Jangan memakai aturan pembagian dua untuk kasus pemotongan saja. Catat urutan operasi karena pemotongan lalu pengubahan ukuran dapat menghasilkan parameter akhir berbeda dari urutan sebaliknya dengan angka pemotongan yang sama.
Internal dan eksternal kamera mempunyai tugas berbeda
Parameter internal menjelaskan model pembentukan koordinat citra, sedangkan rotasi dan translasi menghubungkan sistem objek dengan sistem kamera. Keduanya berperan dalam proyeksi, tetapi tidak boleh saling menggantikan saat membaca laporan. Posisi antena atau pusat kamera yang diketahui belum otomatis menetapkan distorsi lensa. Sebaliknya, mengetahui parameter lensa tidak menentukan di mana kamera berada ketika memotret. Pisahkan kelompok informasi itu ketika menelusuri sumber pergeseran pada hasil pengolahan.
Buat daftar identitas kamera, lensa, konfigurasi fokus, ukuran foto, serta perubahan citra yang dilakukan sebelum pengolahan. Bila konfigurasi berubah di tengah kegiatan, tentukan kelompok foto yang sesuai dengan model yang digunakan. Jangan menyatukan semua foto hanya berdasarkan nama berkas atau tipe perangkat yang sama. Kebutuhan ini tidak berarti setiap perubahan pasti menimbulkan kegagalan; tim perlu memiliki bukti yang cukup untuk menjelaskan kapan satu himpunan parameter dianggap relevan.
Galat proyeksi ulang berada pada ruang citra
Dokumentasi kalibrasi membahas perbandingan posisi titik citra yang diamati dengan hasil proyeksi model. Catat satuan dan cara ringkasan galat dihitung ketika membaca angka laporan. Nilai rata-rata, akar rata-rata kuadrat, serta statistik per foto tidak boleh dipertukarkan tanpa definisi. Periksa pola residual dan kelompok foto yang menyumbangnya, bukan hanya satu nilai keseluruhan. Angka ringkas dapat menyembunyikan perbedaan perilaku pada bagian citra atau konfigurasi akuisisi tertentu.
Galat citra yang kecil bukan pengganti pengujian posisi peta pada titik independen. Artikel internal TechnoGIS tentang sebaran titik kontrol fotogrametri membantu memisahkan pengikatan dan pengujian keluaran. Kesesuaian model terhadap titik yang digunakan untuk estimasi menjawab pertanyaan berbeda dari kesesuaian koordinat hasil terhadap acuan lapangan. Jangan mengubah satu angka piksel langsung menjadi klaim ketelitian meter tanpa model, dukungan geometri, dan pembuktian yang sesuai untuk pekerjaan tersebut.
Simpan model beserta contoh yang dapat dihitung ulang
Paket parameter sebaiknya memuat identitas konfigurasi, rumus model, urutan koefisien, satuan fokal, titik utama, sistem piksel, ukuran citra, serta status koreksi foto. Sertakan satu contoh proyeksi dan informasi evaluasi yang dapat dibaca penerima. Laman resmi TechnoGIS Indonesia menjadi konteks pembahasan kebutuhan fotogrametri dan pemetaan drone. Contoh kecil membantu tim memeriksa kesesuaian pertukaran parameter sebelum mengolah banyak foto, sekaligus menjaga batas antara keberhasilan pemodelan kamera dan penerimaan mutu peta.
Bacaan terkait
Pelajari informasi terkait untuk menyesuaikan langkah di atas dengan kebutuhan tim Anda:
Leave a Reply
Want to join the discussion?Feel free to contribute!