Sinkronisasi Waktu dan Offset Antena–Kamera pada Pemetaan Drone: Apa yang Perlu Diperiksa
Periksa hubungan waktu foto, posisi GNSS, dan offset antena–kamera agar koordinat pusat kamera dapat ditelusuri tanpa menyamakan geotag dengan akurasi peta.
Koordinat pada foto perlu diketahui titik dan waktunya
Foto drone dapat membawa informasi koordinat, tetapi angka tersebut belum menjelaskan bagian sistem yang posisinya dinyatakan. Antena GNSS dan pusat proyeksi kamera berada pada lokasi fisik yang berbeda. Selain itu, posisi wahana berubah selama bergerak, sehingga pemilihan waktu juga menentukan koordinat yang relevan. Sebelum memakai informasi posisi sebagai masukan fotogrametri, tim perlu mengetahui hubungan antara waktu gambar, solusi lintasan GNSS, dan titik referensi sensor yang benar-benar dipakai.
Artikel ini membahas pemeriksaan metadata dan rancangan pengujian melalui contoh gerak serta vektor sederhana. Angka yang digunakan bersifat sintetis dan tidak menggambarkan suatu model drone TechnoGIS. Pembahasan tidak menyatakan semua foto sudah memiliki sinkronisasi presisi atau semua perangkat memerlukan koreksi manual. Tujuannya adalah membantu penyusun kebutuhan serta pemeriksa data menanyakan apa yang telah dilakukan sistem, apa yang belum dibuktikan, dan bagaimana perubahan konfigurasi dapat ditelusuri.
Bedakan antena, pusat kamera, dan arah orientasinya
Koordinat GNSS harus dikaitkan ke titik referensi antena yang dijelaskan oleh sistem pengukuran dan pengolahannya. Untuk pembentukan gambar, pusat proyeksi kamera merupakan titik geometris pada model kamera yang digunakan. Vektor perpindahan dari satu titik referensi ke titik lain sering disebut lever arm. Vektor mempunyai komponen, arah, dan kerangka koordinat; menuliskan jarak dua puluh sentimeter saja belum menjelaskan bagaimana posisi pusat kamera diturunkan dari koordinat antena.
Jangan mencampurkan offset posisi dengan perbedaan orientasi sensor atau parameter internal kamera. Perpindahan titik, hubungan arah sumbu, serta model pembentukan gambar memerlukan informasi yang berbeda. Pada catatan teknis, sebutkan dari titik mana ke titik mana vektor didefinisikan dan pada sumbu apa komponennya dinyatakan. Jika sumber memakai arah vektor kebalikan, tanda komponennya juga berbeda. Kesepakatan tersebut perlu diperiksa sebelum memasukkan angka ke suatu fungsi pengolahan.
Gunakan rakitan kaku sebagai model awal yang terbatas
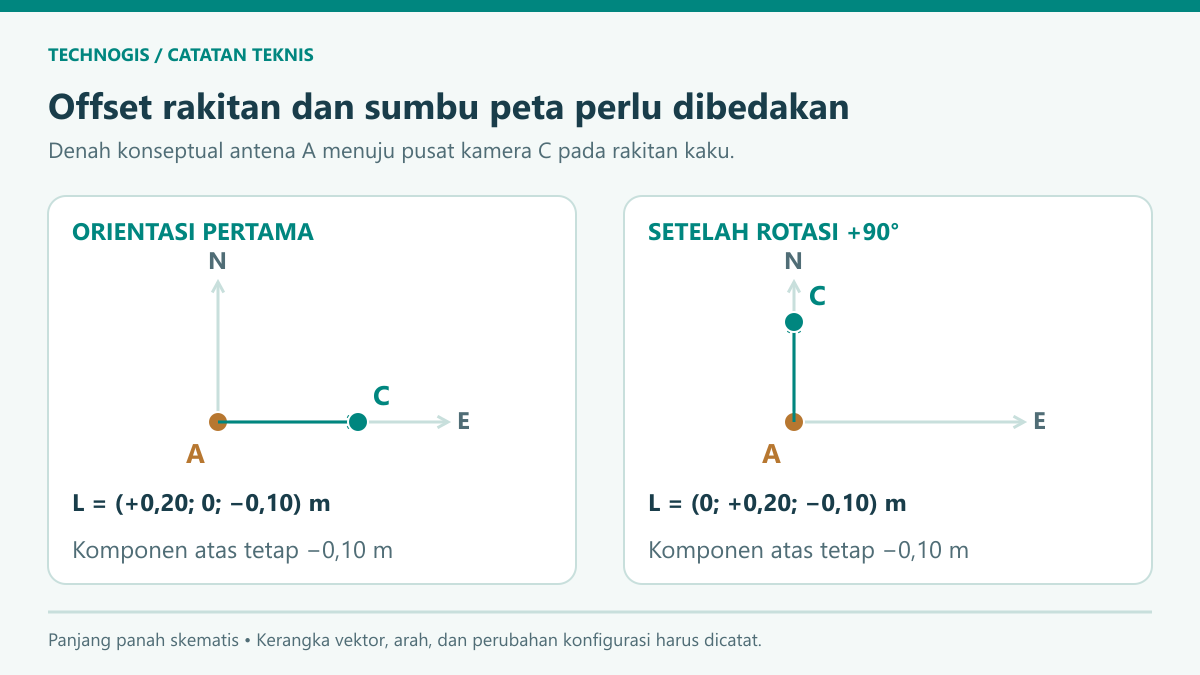
Anggap antena A berada pada koordinat lokal timur, utara, atas (100;200;50) meter. Pada orientasi pertama, vektor dari A ke pusat kamera C, setelah dinyatakan pada sumbu peta itu, adalah (+0,20;0;−0,10) meter. Penjumlahan memberi C=(100,20;200;49,90). Penulisan koma desimal dan titik koma dipakai agar komponen mudah dibaca. Nilai contoh hanya memeragakan perpindahan geometri dan bukan koordinat lokasi proyek atau dimensi suatu perangkat.
Sekarang anggap rakitan kaku berputar sembilan puluh derajat terhadap sumbu atas, sementara A tetap pada koordinat latihan yang sama. Komponen mendatar vektor menjadi (0;+0,20), sedangkan komponen atas tetap −0,10. Koordinat C menjadi (100;200,20;49,90). Panjang offset pada rakitan tidak berubah, tetapi arahnya pada peta berubah. Karena itu, menambahkan komponen offset mentah dari kerangka wahana langsung ke sumbu peta dapat keliru apabila hubungan orientasinya belum diperhitungkan.
Kenali batas asumsi ketika kamera atau pemasangan berubah
Contoh tadi sengaja memakai rakitan kaku. Sistem yang memungkinkan gerakan relatif kamera terhadap badan wahana memerlukan model hubungan geometris yang sesuai. Jangan menganggap vektor tetap pada semua keadaan tanpa dokumentasi atau pengujian. Penggantian dudukan, pergeseran antena, pengaturan kamera, atau perawatan dapat memengaruhi konfigurasi yang menjadi dasar kalibrasi. Simpan identitas rakitan dan tanggal penetapan parameternya agar koefisien tidak dipindahkan ke konfigurasi baru hanya karena nama berkasnya masih sama.
Periksa pula siapa yang bertanggung jawab menerapkan transformasi: sistem akuisisi, pengolah lintasan, atau perangkat lunak fotogrametri. Bila sebuah ekspor sudah menyatakan koordinat pusat kamera, menambahkan offset antena sekali lagi akan mengubah maknanya. Sebaliknya, kolom posisi antena belum otomatis menjadi posisi kamera hanya karena berada di berkas yang sama dengan daftar foto. Kamus keluaran dan contoh satu gambar yang dapat ditelusuri membantu memperjelas tahap tersebut.
Waktu pemicu dan waktu gambar tidak selalu identik
Kajian Ioli, Pinto, dan Ferrario tahun 2021 tentang assisted aerial triangulation membedakan waktu pemicu yang dicatat pada telemetri dari waktu pertengahan eksposur. Bagian metode dan kalibrasinya membahas penentuan keterlambatan serta hubungan koordinat antena dengan pusat kamera. Rujukan tersebut dipakai sebagai contoh penelitian terdokumentasi, bukan spesifikasi sinkronisasi semua drone saat ini. Angka ketelitian, jumlah kontrol, dan parameter rakitan penelitian tidak dipindahkan menjadi persyaratan umum atau klaim produk TechnoGIS.
Pada daftar data proyek, jelaskan apakah cap waktu mengacu pada perintah pemotretan, kejadian yang direkam penerima, pertengahan eksposur, atau penerimaan berkas oleh aplikasi. Bedakan pula lama eksposur dari selisih waktu antarperangkat. Pengaturan eksposur pendek tidak dengan sendirinya memperbaiki ketidakcocokan jam atau definisi kejadian. Simpan satuan, skala waktu, dan metode pencocokan agar pasangan gambar dengan catatan lintasan tidak hanya dibuat dari kedekatan nama atau urutan berkas.
Contoh gerak menunjukkan besarnya pengaruh selisih waktu
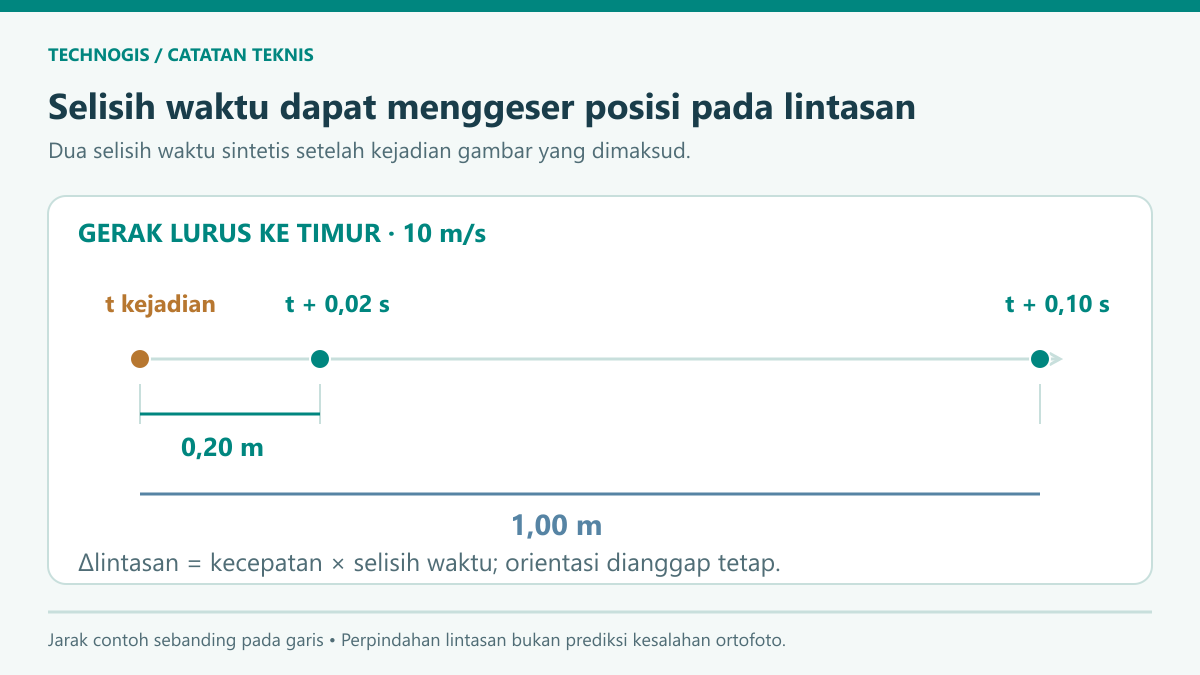
Gunakan wahana sintetis yang bergerak lurus ke timur dengan kecepatan tetap 10 meter per detik, tanpa perubahan orientasi. Apabila posisi yang dipakai berasal dari waktu 0,02 detik setelah kejadian gambar yang dimaksud, perpindahan sepanjang lintasan pada model adalah 10×0,02=0,20 meter ke timur. Untuk selisih 0,10 detik, perpindahannya satu meter. Contoh ini menjelaskan keterkaitan jarak dan waktu; tidak menyatakan besar kesalahan ortofoto akan persis sama dengan perpindahan tersebut.
Tanda selisih waktu harus didefinisikan sebelum menentukan arah koreksi. Catatan yang lebih awal atau lebih akhir dapat memindahkan posisi ke arah berbeda. Pada gerak berbelok atau berubah kecepatan, perkalian sederhana tadi tidak menggambarkan keseluruhan keadaan. Interpolasi lintasan perlu mengikuti waktu kejadian yang telah disepakati, kondisi data, dan metode pengolahan. Jangan memperkirakan satu koreksi universal dari kecepatan rata-rata penerbangan lalu menerapkannya ke setiap foto tanpa pemeriksaan.
Baca penelitian sebagai contoh alur yang mempunyai asumsi
Penelitian Zhang dan rekan tahun 2019 pada Earth Surface Dynamics menjelaskan cara berbeda menandai atau menyelaraskan waktu kamera dalam dua sistem uji. Bagian 2.2 juga menyatakan asumsi offset vertikal pada rakitan tertentu. Contoh ini menunjukkan pentingnya menjelaskan apa yang diukur dan apa yang disederhanakan. Asumsi yang memadai untuk satu konfigurasi tidak otomatis sesuai bagi rakitan lain dengan perpindahan relatif, orientasi, atau kebutuhan keluaran yang berbeda.
Gunakan kedua makalah sebagai dasar pertanyaan teknis, bukan sebagai janji hasil proyek baru. Tanyakan apakah koreksi waktu telah dikalibrasi atau hanya diasumsikan, apakah komponen offset memakai kerangka yang tepat, dan bagaimana ketidakpastian dimasukkan pada pengolahan. Bila informasi tidak tersedia, nyatakan keterbatasannya dan tentukan pengujian tambahan yang diperlukan. Jangan menyalin parameter dari publikasi hanya karena konfigurasi fisiknya tampak serupa pada foto atau menggunakan singkatan metode yang sama.
Rancang pengujian yang memisahkan parameter dan hasil
Siapkan contoh kecil yang menghubungkan ID foto, waktu kejadian, catatan lintasan, titik referensi posisi, parameter offset, dan versi hasil. Periksa jumlah serta urutan gambar untuk menemukan pasangan terlewat atau bergeser. Jika ada celah lintasan, jangan membuat koordinat seolah-olah pengamatan tetap tersedia. Catat kebijakan interpolasi dan penolakan data. Pengujian keterlacakan tersebut membantu memastikan bahwa proses menjalankan hubungan data yang dimaksud sebelum mutu keluaran peta dinilai.
Penilaian peta tetap memerlukan bukti yang sesuai pada objek atau titik uji yang tidak dipakai membentuk pengikatan yang sedang diuji. Artikel internal tentang sebaran titik kontrol fotogrametri menjelaskan perbedaan peran kontrol dan uji tersebut. Residual yang kecil pada data kalibrasi tidak otomatis menjadi ukuran ketelitian proyek. Periksa pola hasil menurut lokasi serta keadaan akuisisi tanpa mengubah parameter setelah melihat semua data uji lalu memakai data yang sama sebagai bukti independen.
Serahkan hubungan titik dan waktu bersama data pemetaan
Keterangan hasil sebaiknya menyebut titik referensi koordinat foto, definisi waktu, metode sinkronisasi, arah serta kerangka offset, dan tahap penerapannya. Simpan identitas konfigurasi, perangkat lunak, serta versi parameter yang digunakan. Lampirkan contoh satu gambar yang dapat ditelusuri dari masukan hingga keluaran tanpa mengungkap data yang tidak diperlukan. Dokumen ini membantu penerima membedakan koordinat posisi antena, koordinat pusat kamera, dan hasil pengujian peta sebagai informasi yang saling berhubungan tetapi mempunyai makna berbeda.
Laman resmi TechnoGIS Indonesia mencantumkan bidang survei, foto udara, dan analisis geospasial sebagai konteks pembahasan kebutuhan pemetaan. Bawa contoh format data dan tujuan pengujian ketika menyusun pekerjaan, tanpa mengasumsikan semua produk mempunyai fitur sinkronisasi atau koreksi yang sama. Kejelasan geometri serta waktu memperkuat keterlacakan proses. Keputusan menerima hasil tetap harus mengikuti bukti mutu keluaran dan kebutuhan pengguna, bukan keberadaan satu koordinat geotag atau label solusi pada foto.
Bacaan terkait
Pelajari informasi terkait untuk menyesuaikan langkah di atas dengan kebutuhan tim Anda:
Leave a Reply
Want to join the discussion?Feel free to contribute!